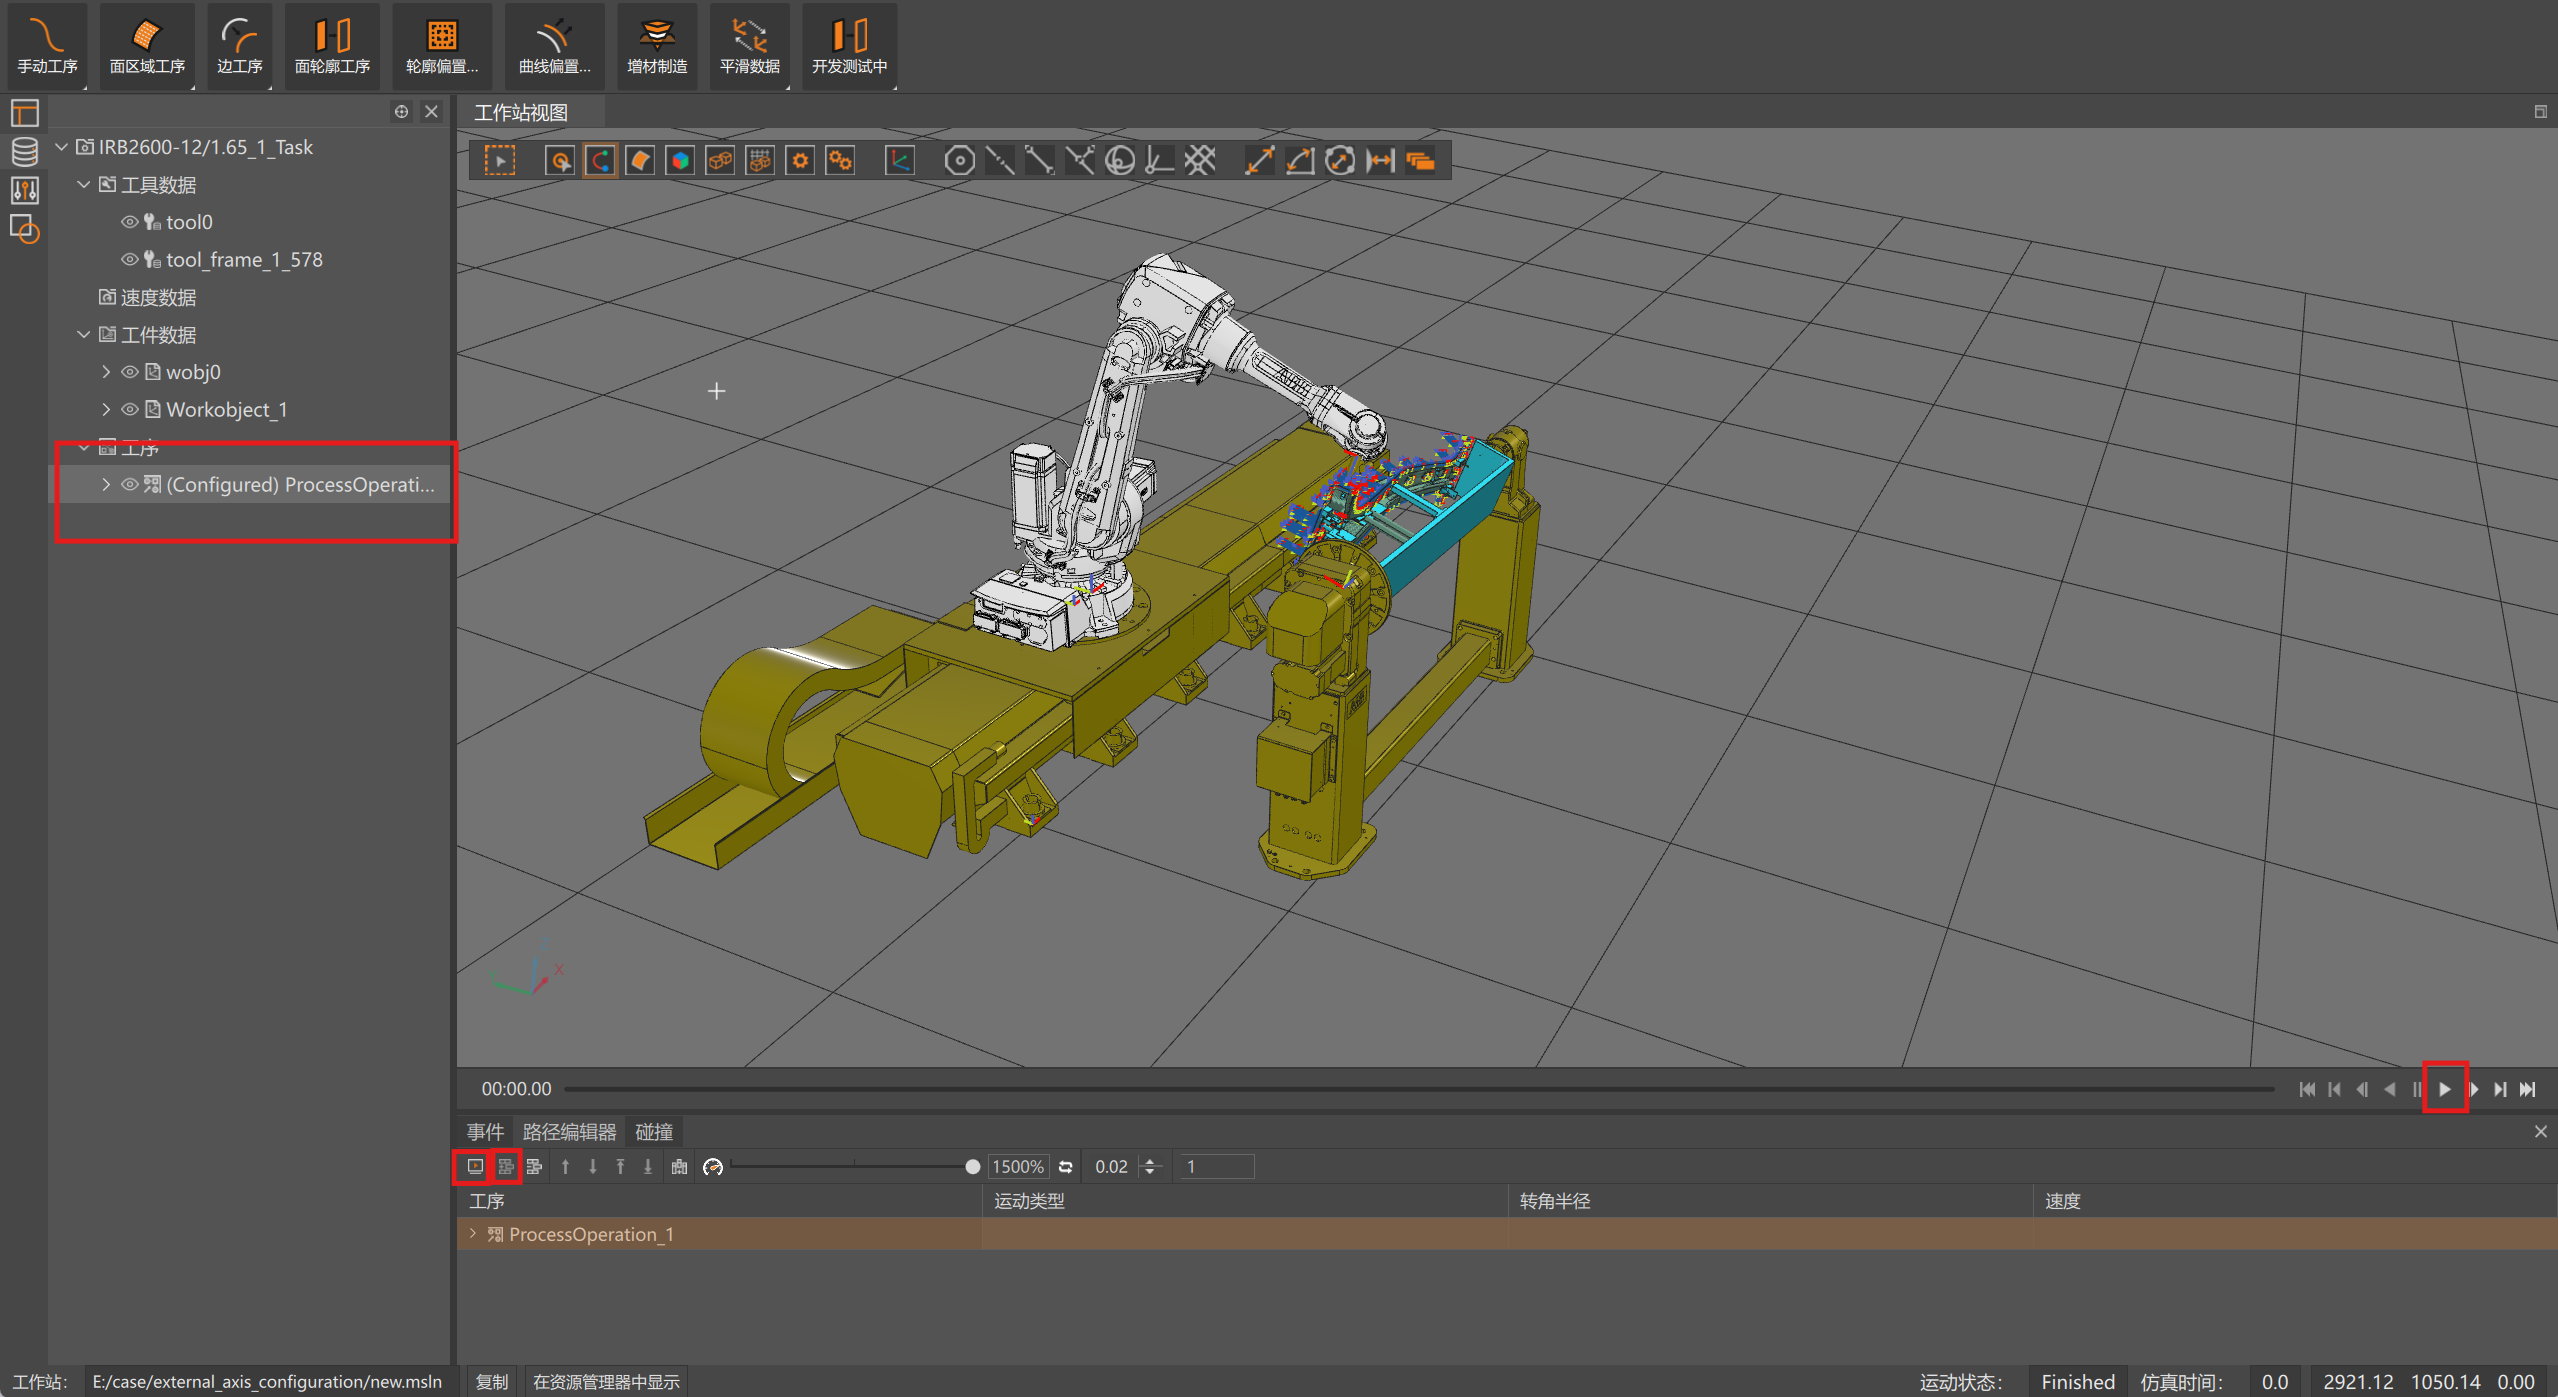
激光切割案例
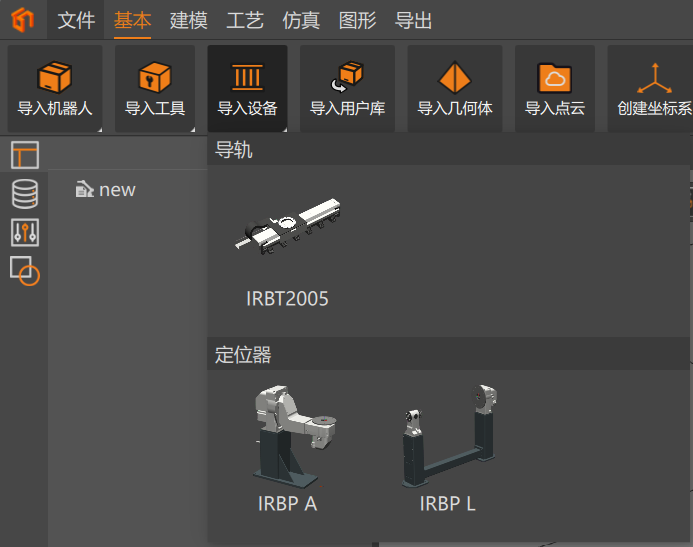
导入导轨
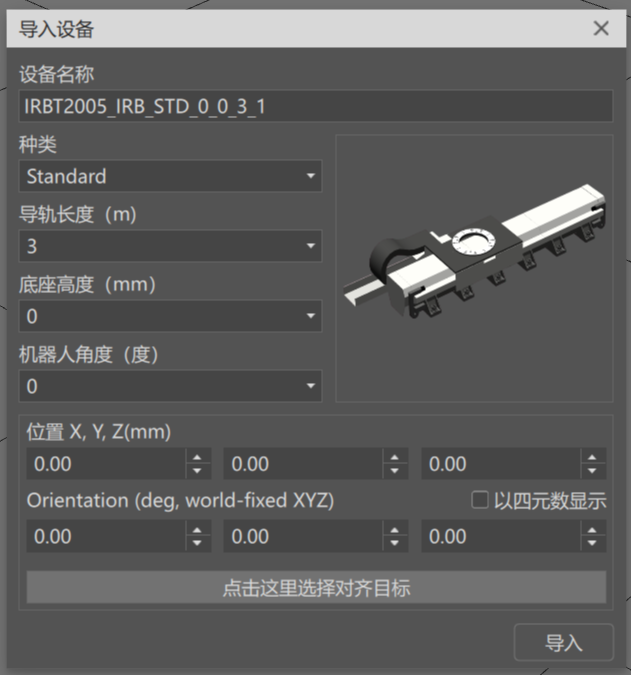
基本->导入设备,选择 IRBT2005,导轨长度 3
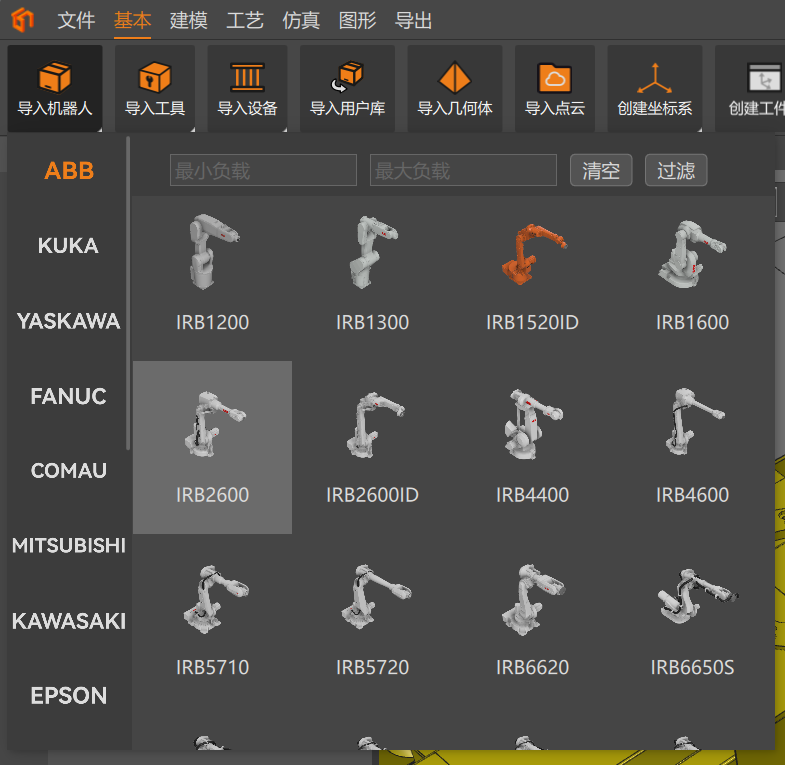
导入机器人
基本->导入机器人,IRB2600
将机器人安装到导轨上
机器人右键菜单->安装至,选择导轨
导入变位机
基本->导入设备,选择 IRBP L,型号:IRBP_L300_L1250,设置放置位置:X 500 Y -900 Z 0 方向:X 0 Y 0 Z 90。
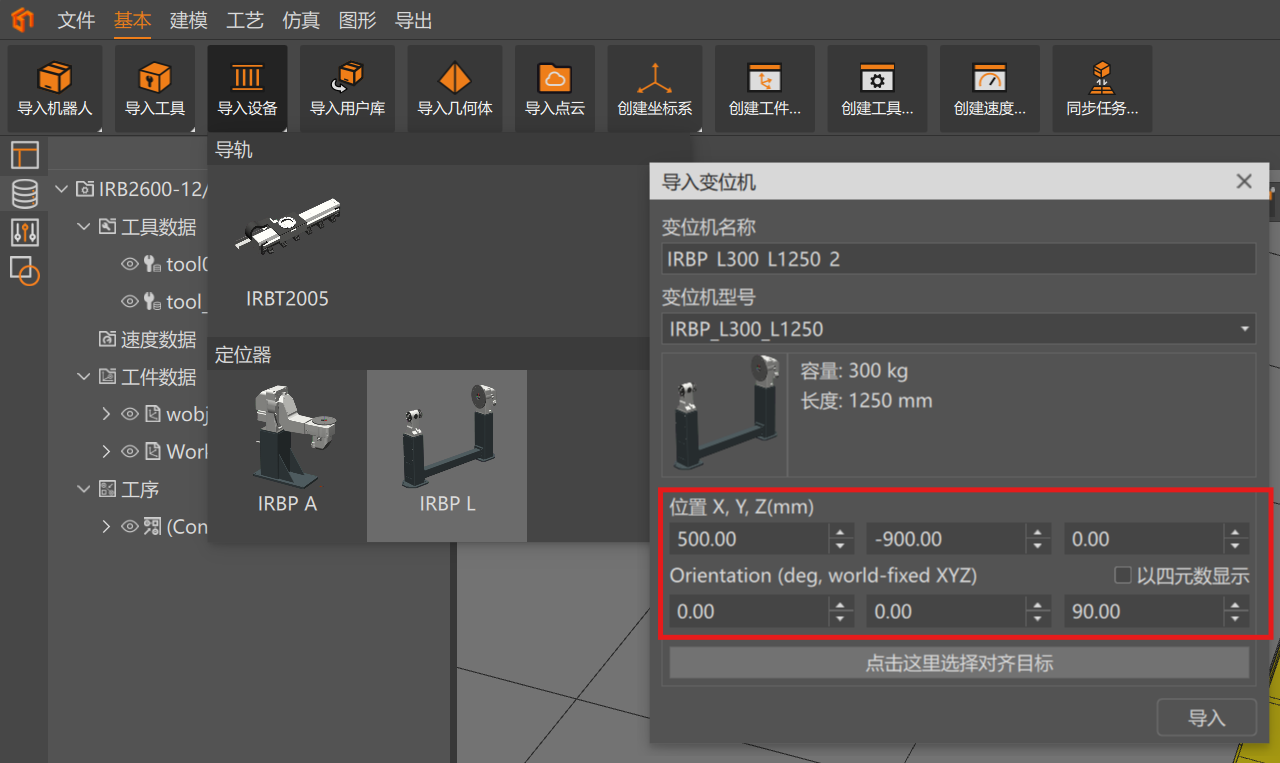
导入模型
基本->导入几何体,导入wobj.stp
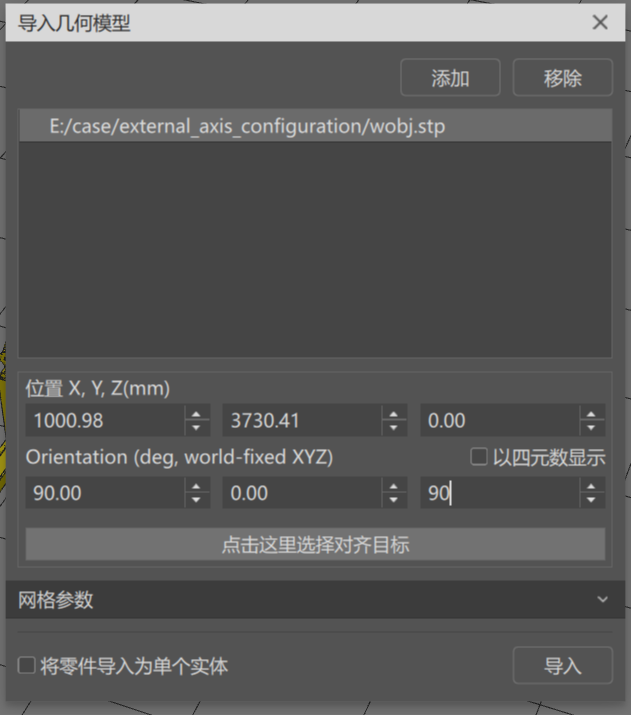
修改模型原点
-
创建参考坐标系:基本->创建坐标系->创建三点坐标系。坐标系位置:在3D区域选择工装侧面的中心(使用捕获圆心功能获取),X轴上的点(捕获工装侧面上边界的中心),X-Y平面上的点(捕获侧面右侧边界的中心)
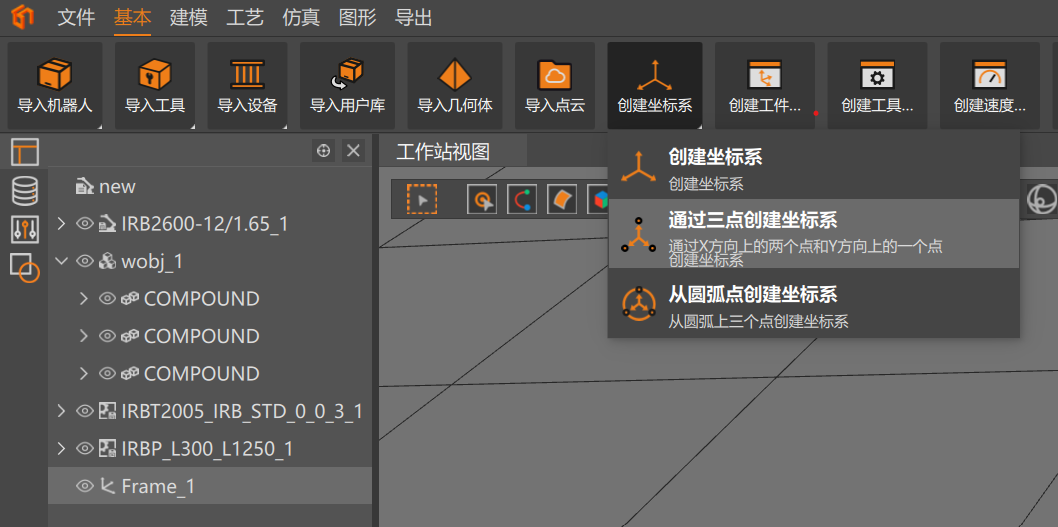
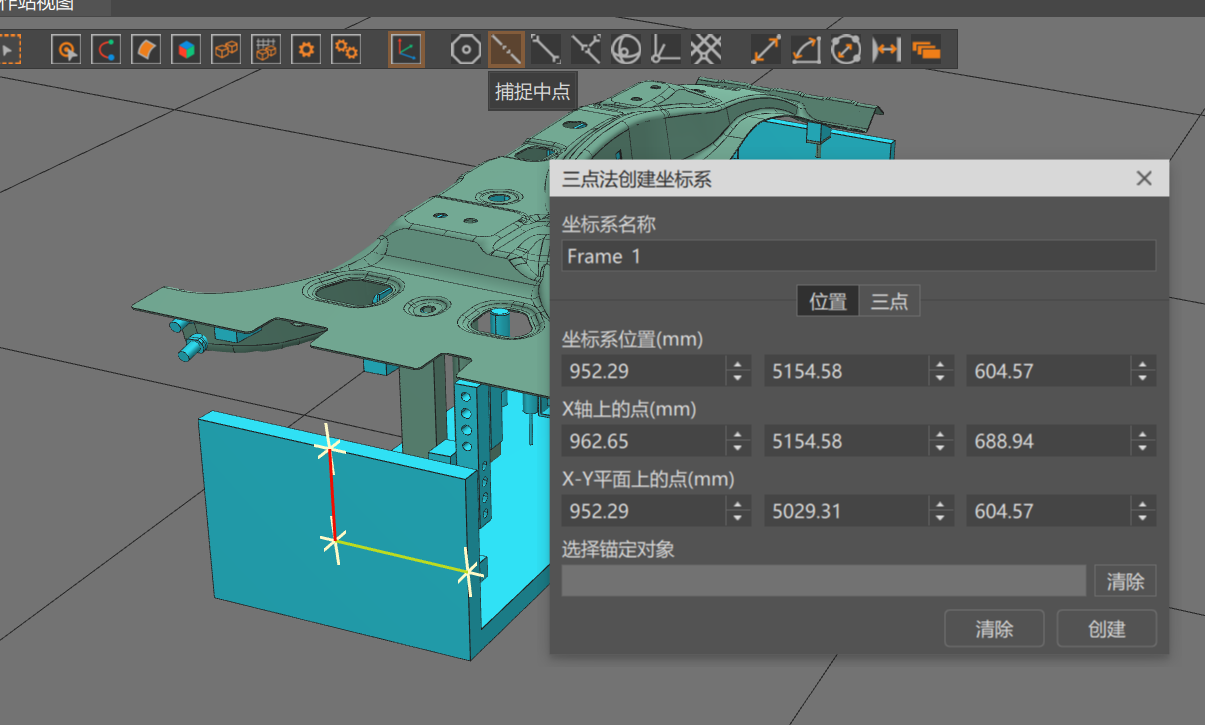
-
设定本地原点:模型右键菜单->编辑->设定本地原点,对齐目标选择创建的参考坐标系。
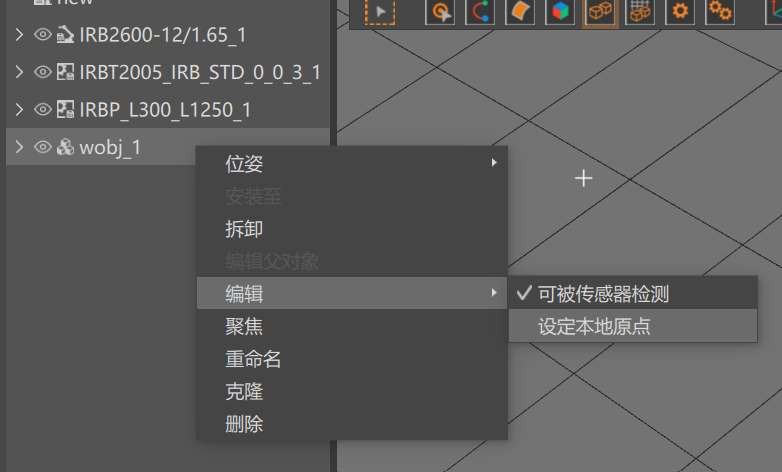
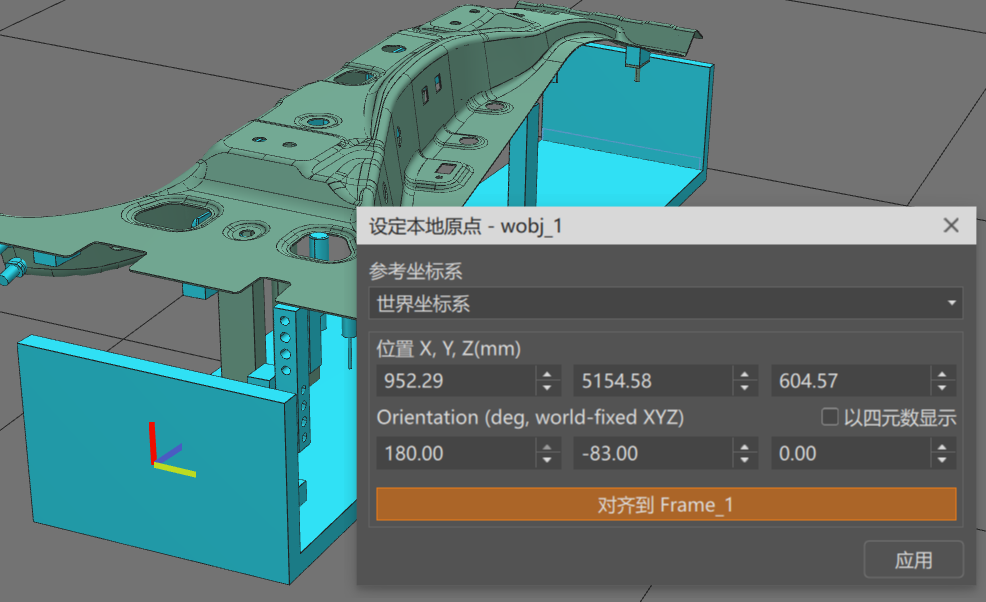
将模型安装至变位机
模型右键菜单->安装至,选择变位机。
创建工具
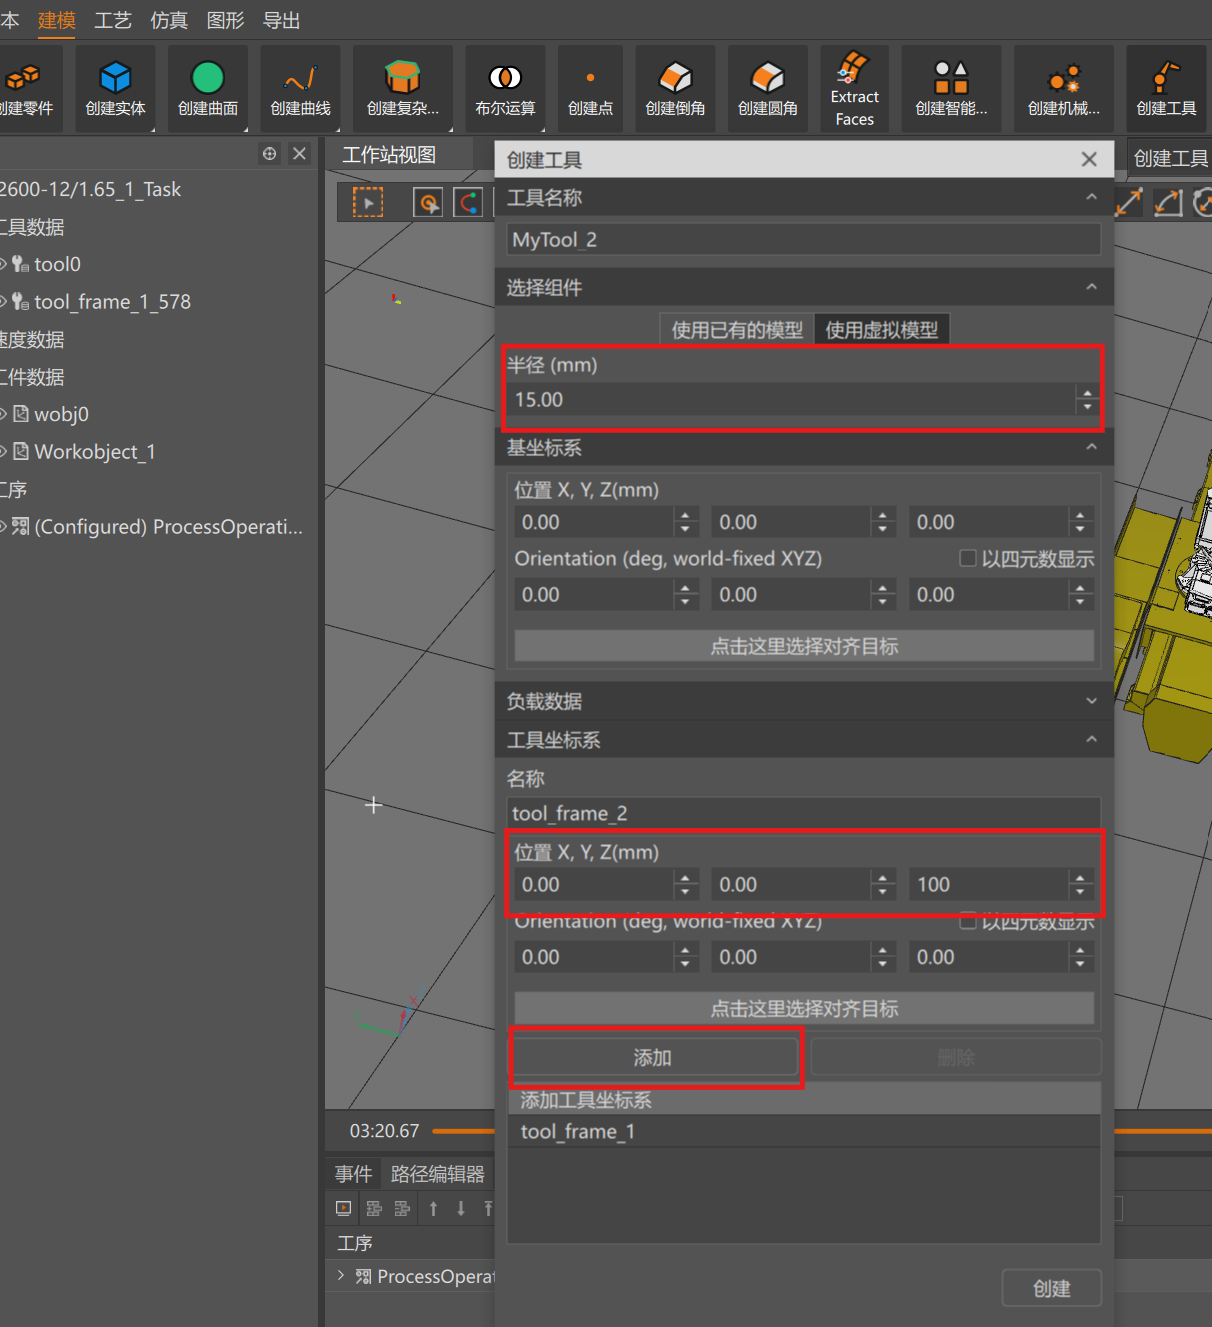
建模->创建工具。半径15,工具坐标系:X 0 Y 0 Z 100。
将工具安装到机器人
工具右键菜单->安装至,选择机器人。
安装后会在Data面板工具数据下自动生成一个tooldata。
修改Tooldata
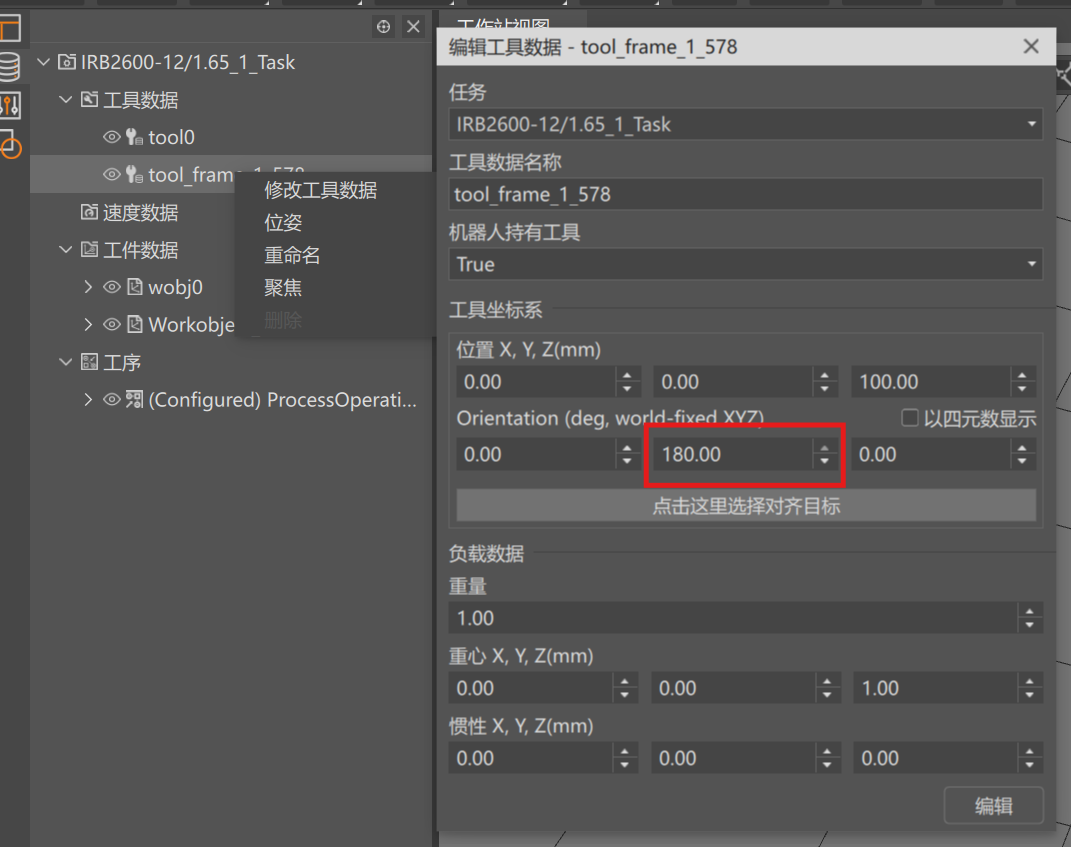
tooldata右键菜单->修改工具数据,让工具数据绕Y轴旋转180度。(这一步可以不改,但是要在生成路径时将法向设置为-Z)
创建变位机机械单元
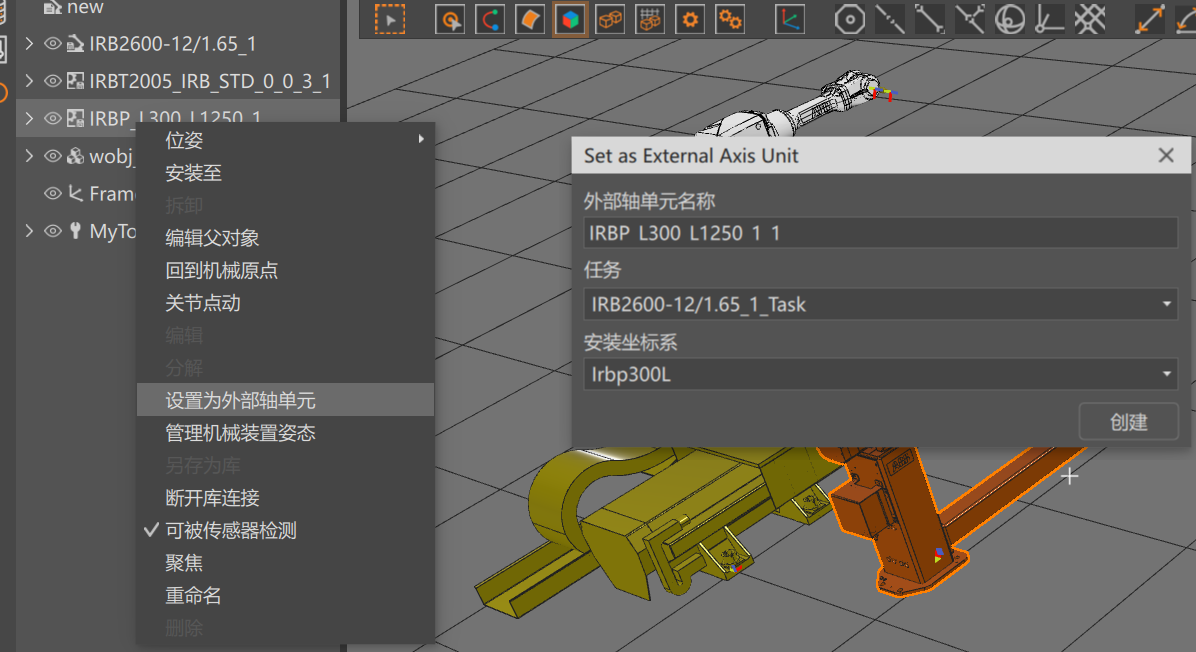
变位机右键菜单->设置为外部轴单元
创建工件坐标系
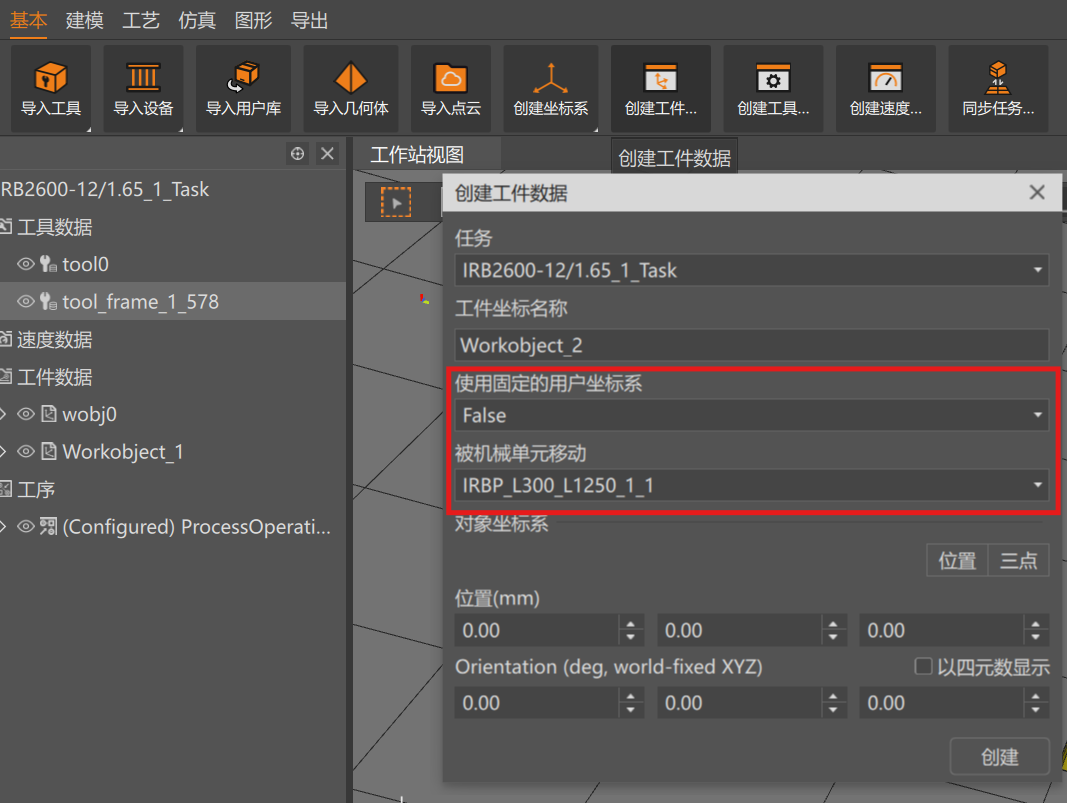
基本->创建工件数据。使用固定的用户坐标系设置为false,被机械单元移动选择变位机机械单元(IRBP_L300_L1250_1_1)
创建工艺
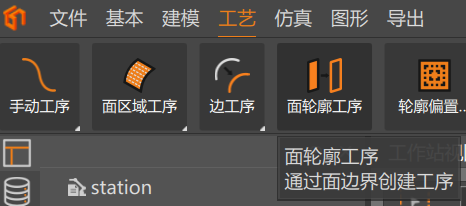
工艺->面轮廓工序
通用设置
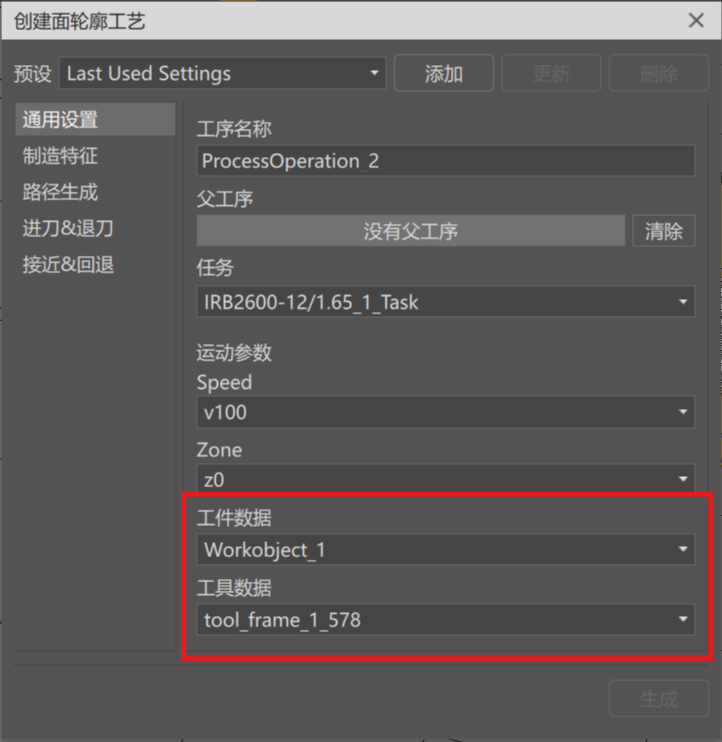
任务:IRB2600-12/1.65_1_Task, 工具数据选择tool_frame_1, 工件数据选择Workobject_1
制造特征
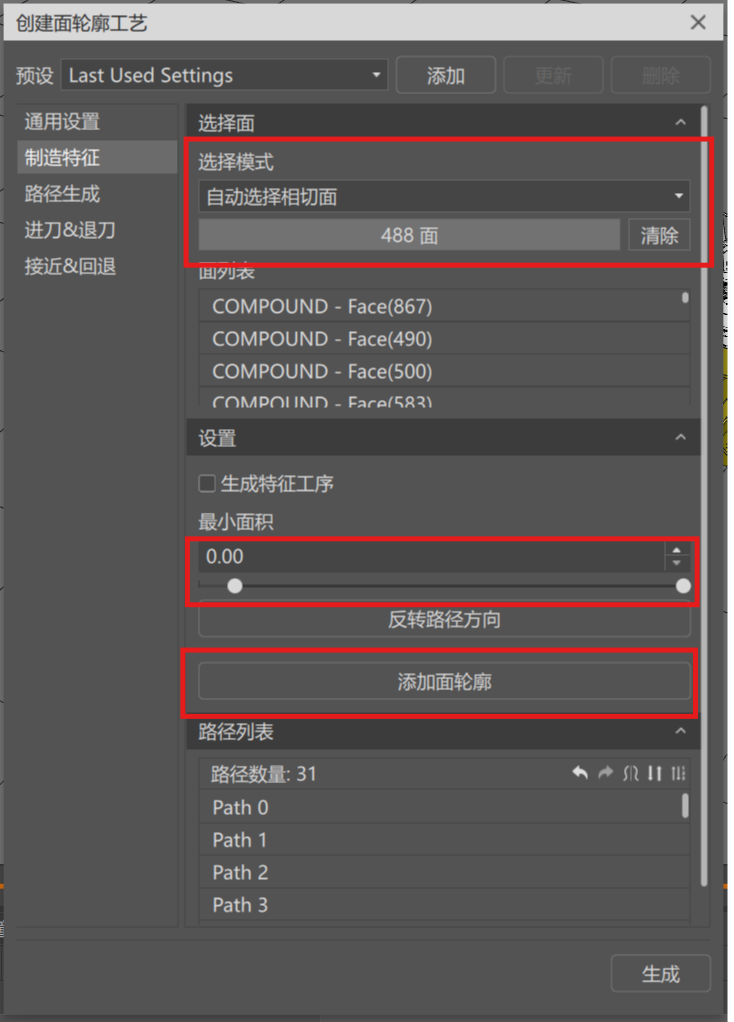
选择面:选择模式为自动选择相切面,选择模型上的面。根据需要修改面积范围,点击添加面轮廓
路径生成
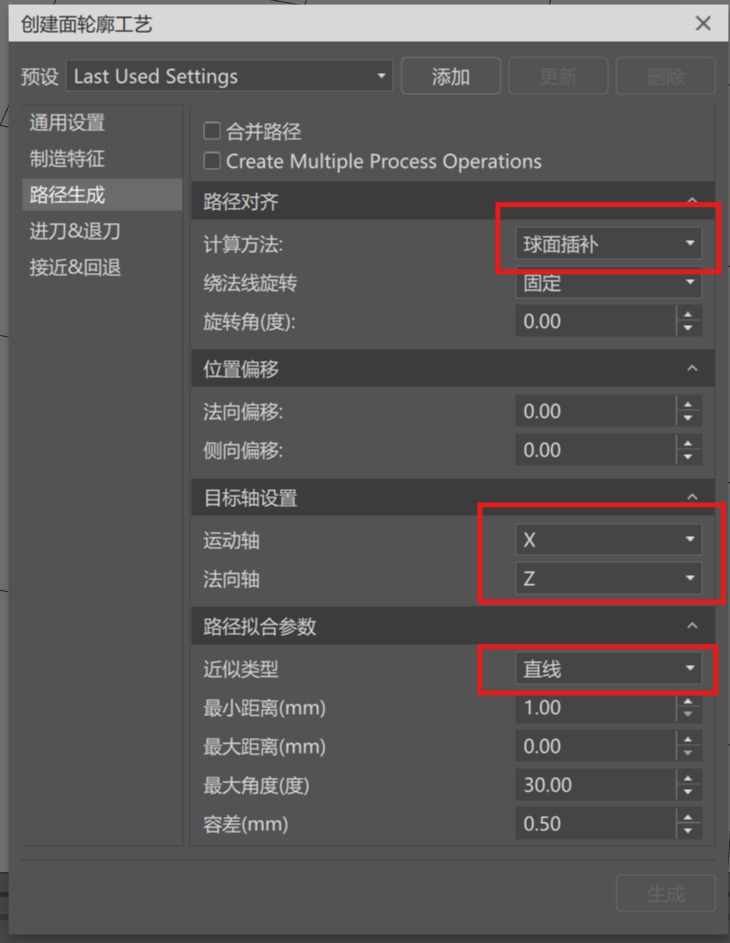
计算方法:路径跟随。运动轴:X,法向轴:Z。路径拟合参数:直线
进刀/退刀
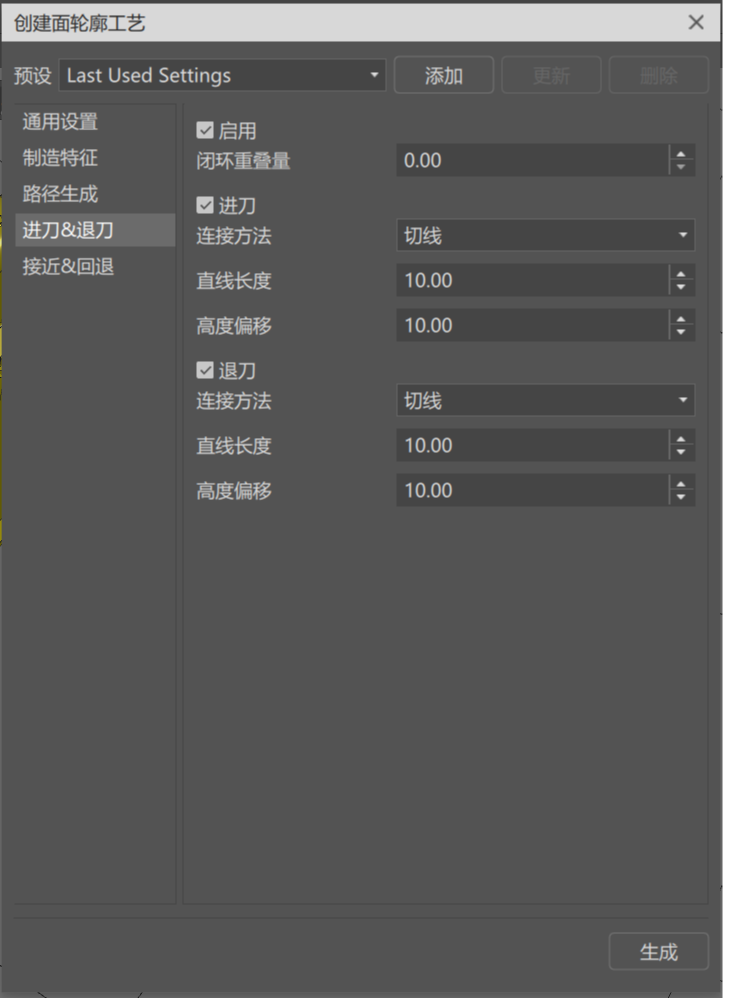
连接方法:切线。长度:10, 高度10.
接近&回退
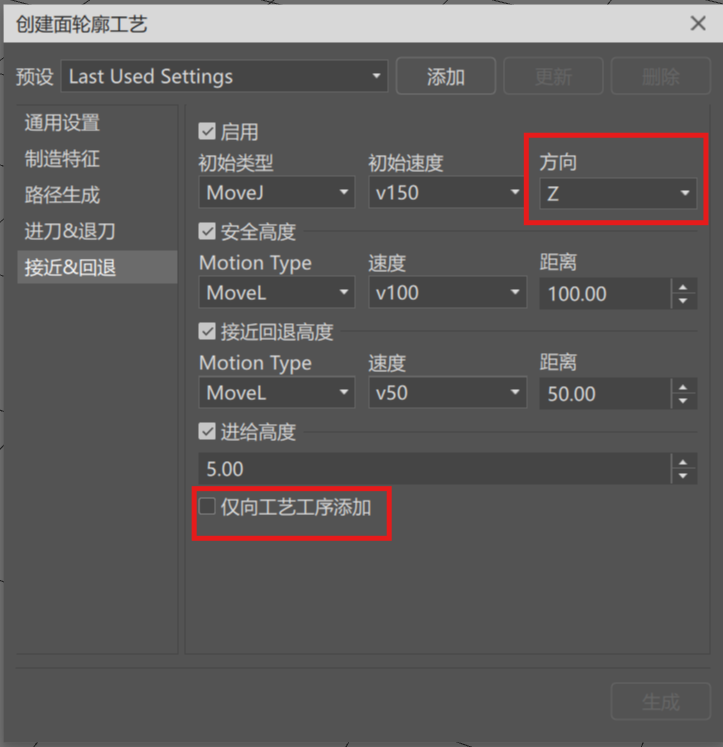
方向 Z,不勾选仅向工艺工序添加
计算配置
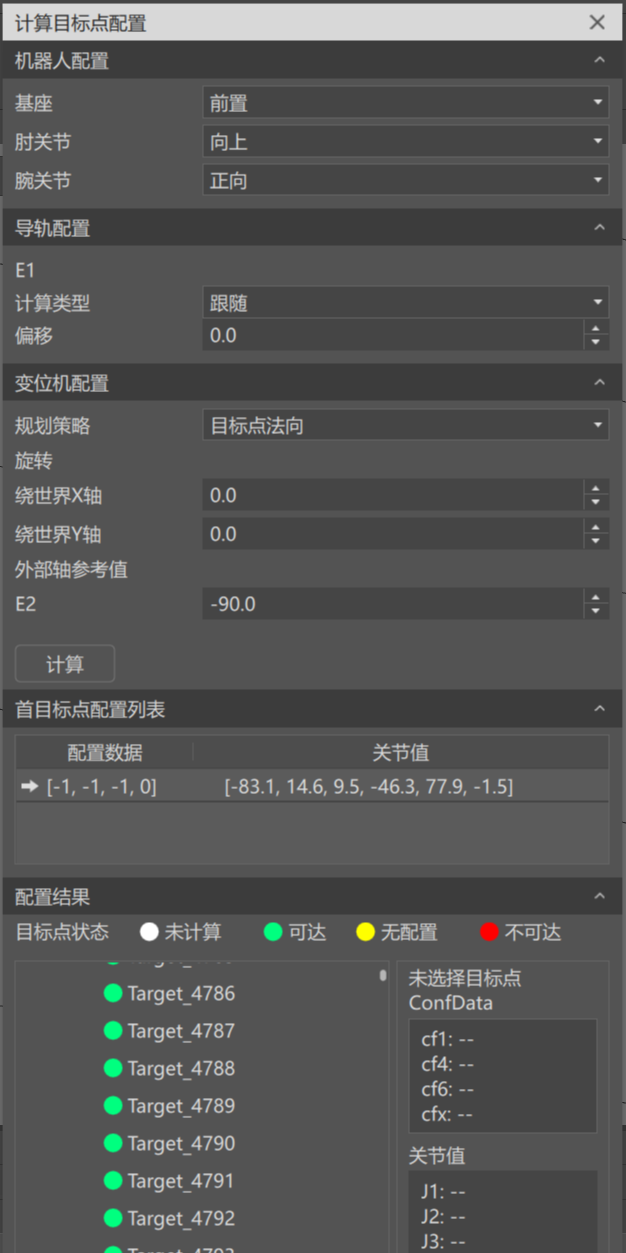
工艺右键菜单->计算目标点配置。导轨配置计算类型选择跟随。变位机配置规划策略选择目标点法向,外部轴参考值设置为-90
仿真
路径编辑器->选中工序->添加路径到编辑器->规划所有指令以激活仿真->运行仿真