计算目标点配置
当通过自动工艺功能生成工序之后,工序所包含的指令目标点仅有位姿信息,没有对应的配 置数据(confdata). 目标点必须经过配置获得合适的配置数据之后,机器人才能以指定的姿 态运动到目标点。
在工序(Operation)上点击右键,可从菜单中打开计算目标点配置面板。
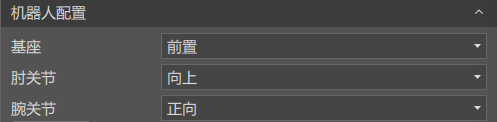
在计算之前,需要先指定希望机器人以什么样的姿态执行工序的运动。根据机器人的奇异点定义, 通过3个配置可以指定8种机器人姿态。
- 基座:机器人朝前或朝后
- 肘关节:机器人肘关节(J3)朝上或朝下
- 腕关节:机器人腕关节(J5)位于正向或负向
外部轴配置
当任务关联了导轨或变位机时,面板中还会显示对应外部轴的配置区域,每个外部轴以 E + 逻辑轴号标识。 导轨的计算类型(跟随、固定位置、固定起始位置、固定中间位置)见工序菜单 - 计算目标点配置。
变位机的规划策略有两种:
- 目标点法向:旋转变位机,使目标点法向指向指定方向。该方向由绕世界 X 轴、绕世界 Y 轴的旋转角度确定, 默认为 (0, 0, 1),同时需要指定各外部轴的参考值。
- 外部轴值:分别设置各外部轴的计算类型和值,计算类型有三种:
- 固定:所有目标点的外轴值均取设定的值。
- 对齐位置:机械臂先运动到第一个目标点,此时外轴值为设定值;后续每个目标点都旋转外轴,使 TCP 在垂直于旋转轴平面上的投影位置与第一个目标点保持一致。
- 对齐方向:机械臂先运动到第一个目标点,并以此时 TCP 的法向作为参考方向;后续每个目标点都旋转外轴, 使 TCP 的法向尽量与参考方向保持一致。效果与目标点法向类似,区别是不需要输入法向角度。 直线轴(导轨)无法通过旋转调整姿态,因此不提供该选项。
变位机的两个关节(E1、E2)可以分别选择计算类型。例如固定其中一个关节、另一个关节按对齐方向同步, 即可仅用一个关节的转动来调整工件姿态。
设置完机器人姿态和外部轴参数后,点击计算按钮,系统计算在指定姿态下,每个目标点的状态。修改任一参数后, 需要重新点击计算按钮。
目标点状态有4种:
- 未计算:本次配置还未进行计算
- 可达:机器人可以以指定的姿态(配置)到达该目标点
- 无配置:机器人可以到达该目标点,但不能以指定的姿态(配置)到达
- 不可达:机器人无法到达该目标点
如果工序中的目标点不是都可达,则配置计算失败。
如果工序中的目标点都可达,则配置计算成功。面板中会列出首目标点的可达配置列表。
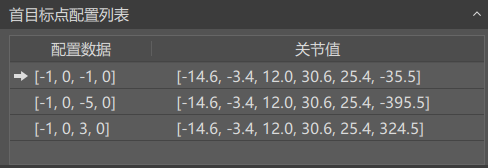
首目标点配置列表的意思是,机器人在指定的配置姿态下可以以多种关节值到达第一个 目标点。用户可为首目标点选择一个合适的关节值。在选择了首目标点配置之后, 后续的目标点都会自动选择最接近前一个目标点的关节值配置。
在计算成功的状态下点击可达目标点,面板右侧会显示当前指定的首目标点配置下,机 器人到达该目标点的配置数据和关节值。
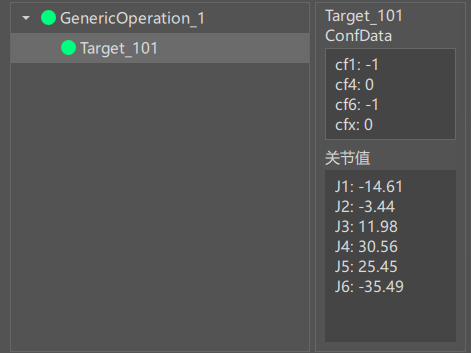
计算配置并选择首目标点配置之后,所有的配置数据已自动应用给各目标点。可直接关闭面板。
当工序成功配置之后,在左侧任务数据树中对应的节点处会添加前缀(Configured),表示该工序已配置。
