控制器菜单 - 修改任务坐标系
可以通过控制器类型对象的右键菜单修改任务坐标系的位置。
控制器中定义和使用的所有坐标都相对于任务坐标系定义。例如,机器人和外部轴的基坐标系,程序中使用的工件坐标系。
设置任务坐标系对话框如下图:
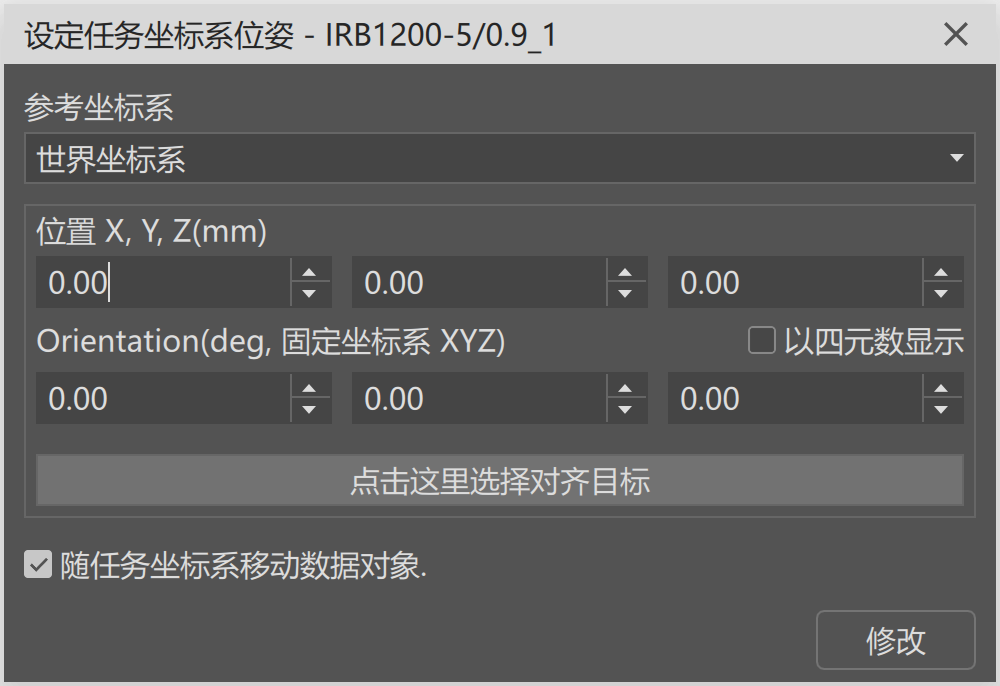
界面说明:
- 参考坐标系 选择参考坐标系,位置和方向的值为相对于选择的参考坐标系的。
- 位置 设置任务坐标系的原点位置坐标(X, Y, Z),数值基于所选参考坐标系。
- 方向 设置任务坐标系的朝向角度,数值基于所选参考坐标系,可以选择使用欧拉角表示或者四元数表示。
- 选择对齐目标 选择需要对齐的目标对象,用于快速设置任务坐标系的位置和方向。
- 随任务坐标系移动数据对象 勾选后,当修改任务坐标系的位置或方向时,所关联的数据对象(如轨迹点、工件模型等)将随之同步移动或旋转,保持相对关系不变。
- 修改 确认并应用所有更改。