创建工件数据
-
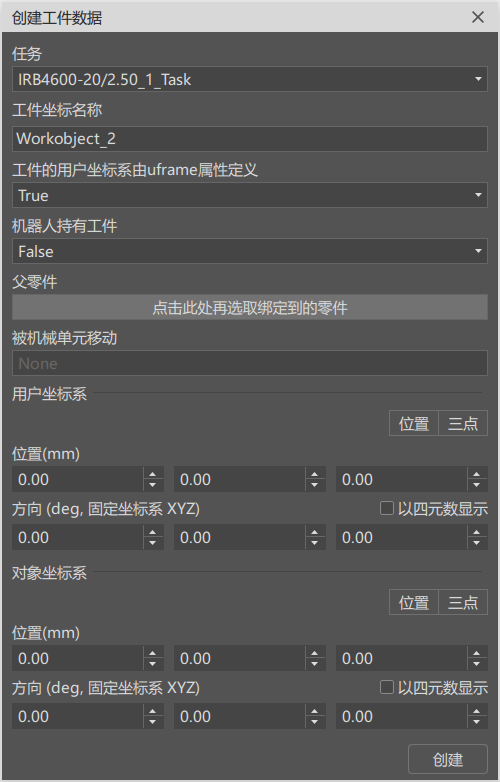
任务 选择要创建的工件数据所属的任务。
-
工件数据名称 指定工件数据的名称。
-
工件的用户坐标系由uframe属性定义 为True时,工件数据的用户坐标系由uframe属性定义。为False时,工件数据安装在一个外部轴设备上,用户坐标系为外部轴的装载坐标系。工件数据的User Frame属性被忽略。
-
机器人持有工件 指定要创建的工件数据是固定的还是被机器人持有。此选项仅当工件用户坐标系由uframe属性定义时可选。当工件数据安装在外部轴设备上时,此选项无效。
-
父零件 指定要创建的工件用户坐标系的父坐标系所对应的零件,父零件为空时工件坐标定义于世界坐标系。此选项仅当工件用户坐标系由uframe属性定义,并且机器人持有工件为否时可选。
-
用户坐标系 有两种方式设置用户坐标系。
-
直接输入 在用户坐标系区域直接输入位置和方向数据。当创建固定的工件数据时,输入界面中显示的是相对于任务坐标系的坐标。当创建被机器人持有的工件数据时,输入界面中显示的是相对于腕部坐标系的坐标。
-
选点法 点击下方的选点按钮,进入到以选点方式设置坐标系的界面。
- 位置法:从上到下依次设定O, A, B三个点。创建的坐标架原点在O处,X轴为OA指向的方向,Y轴为位于OAB平面内垂直于OA的轴。 Z轴垂直于OAB平面,指向OA与OB的向量积方向。
- 三点法:从上到下依次设定O, A, B三个点。创建的坐标架X轴经过A点,指向OA的方向,坐标架原点为B点在OA线上的垂直投影。Y轴经过B点,指向原点到B点的方向。Z轴垂直于OAB平面,指向OA与OB的向量积方向。
选点完成之后点击创建坐标系按钮生成坐标系,或点击取消按钮,回到直接输入界面。
-
-
归零 当用户更改了uframe属性,或者机器人持有工件,或者父零件的值时,将会导致用户坐标系的父坐标系切换。系统会自动将用户坐标系置为零点。
-
对象坐标系 对象坐标系相对于用户坐标系定义。设定方法与用户坐标系相同。输入界面中显示的是相对于用户坐标系的坐标。对象坐标系会叠加到用户坐标系上形成工件数据的坐标系。
-
预览 点击预览按钮会用当前设定的坐标更新预览坐标架的位置。
-
创建 点击创建按钮创建工件数据。